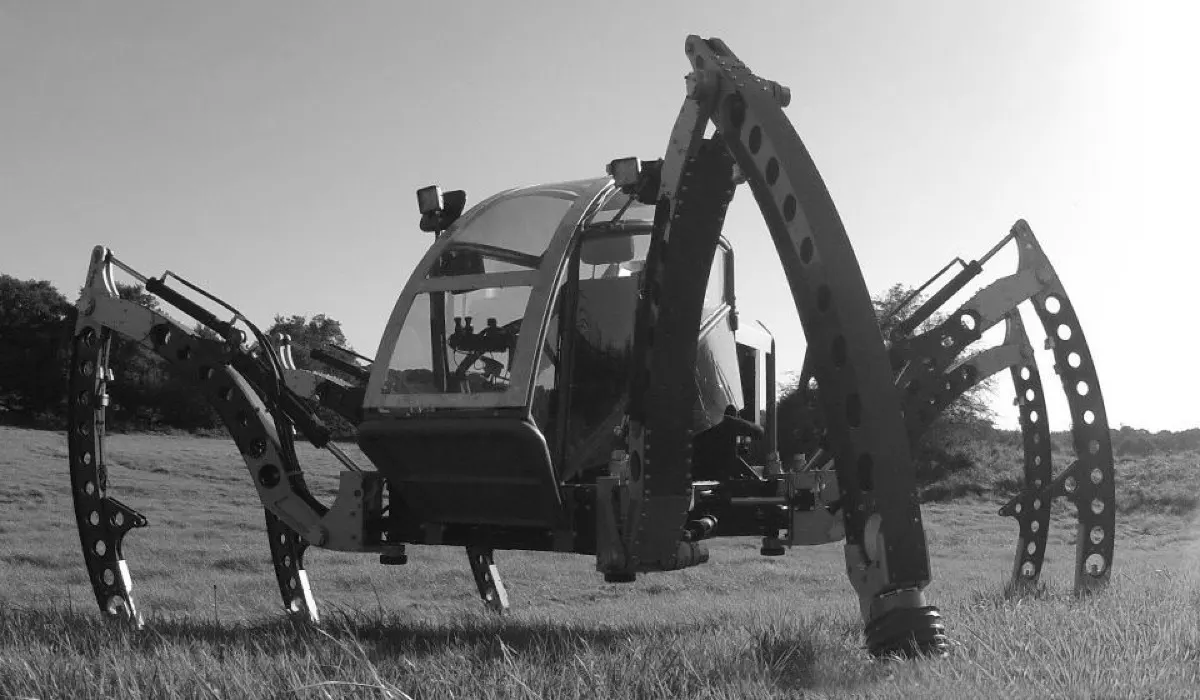
Not soldOne-off hydraulic walker; MK I tested in 2011, the MK II version shown publicly from 2012.
Not for sale (research)Ride-onHydraulicDiesel1.9 tonnes
Not soldShipping: N/A. One-off machine; not for sale.
Overview
A two-tonne, diesel-hydraulic hexapod with a pilot's cab, built by engineer Matt Denton of Micromagic Systems. It stands about 5 m across in its neutral stance, folds to 4.2 × 2.2 m for trailer transport, and coordinates 18 proportional hydraulic valves from a Linux PC. It appears at shows and events rather than being sold.
Specifications
| Category | Multi-legged robots · Research & legacy |
|---|---|
| Released | 2012 |
| Availability | Not for sale (research) |
| Programmability | No programmability |
| Best for | Professionals & labs |
| Vision sensors | No vision sensors |
| Actuators | Hydraulic / pneumatic |
| Audio | No audio |
| Compute type | x86 PC (Intel / AMD), Arduino / ESP32 / microcontroller |
| Compute | PC-104 Linux PC running HexEngine; dsPIC actuator controllers on CAN bus; WinCE operator panel |
| Weight | 1,950 kg with cab |
| Speed | Not published |
| Legs / DOF | 6 legs, 18 proportionally controlled hydraulic axes |
| Sensors | 6 foot force transducers, ankle angle sensors, body inclinometer, hydraulic pressure/flow/temperature sensors |
| SDK | None public |
Ratings & reviews
Ratings and reviews load on the live site.
Similar robots
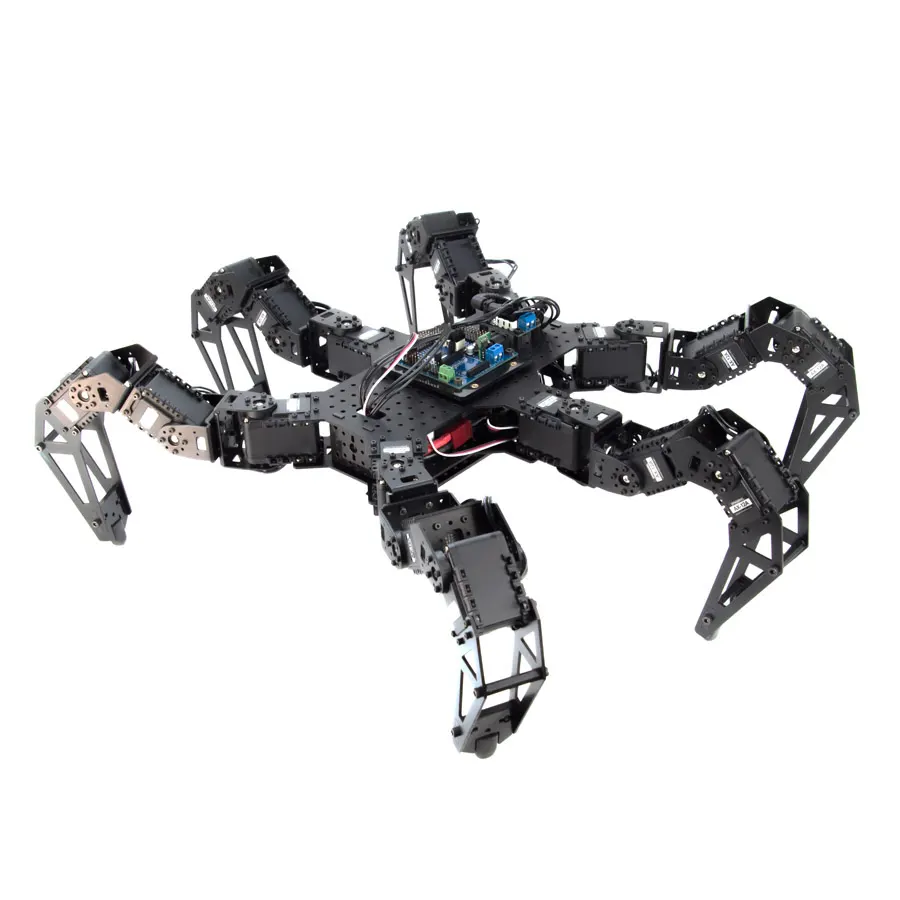 PhantomX AX Hexapod (MK-III)Interbotix Labs / Trossen Robotics (USA)Was $1,095.95 – $1,999.95
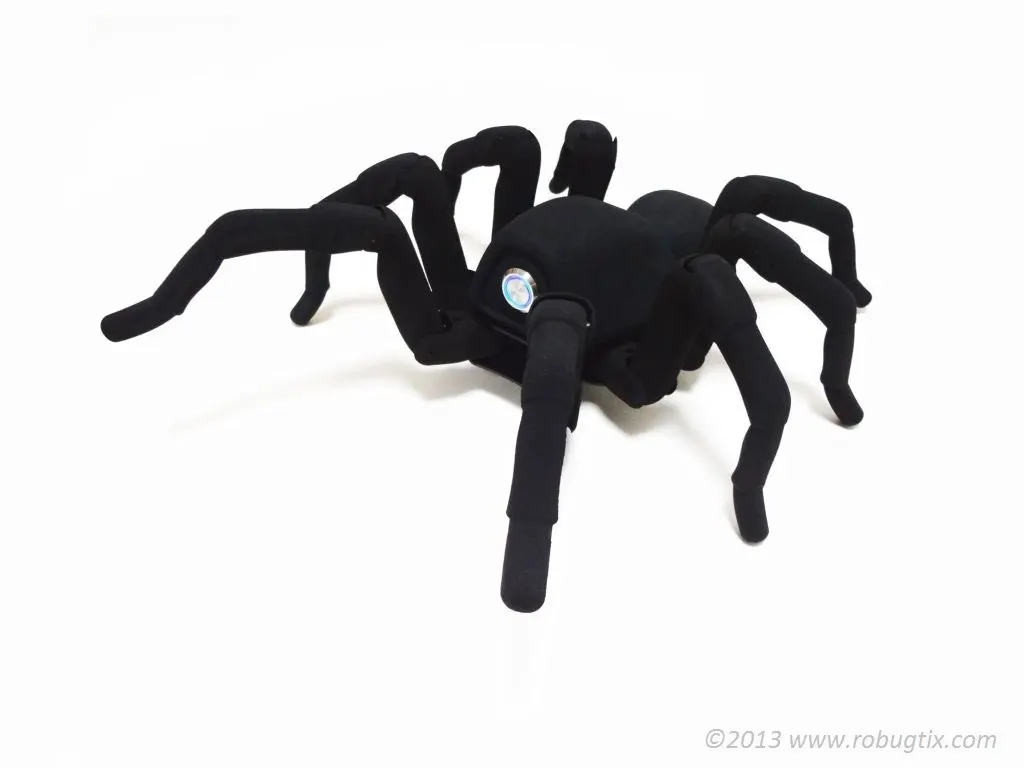 Robugtix T8Robugtix / Amoeba RoboticsWas $2,950
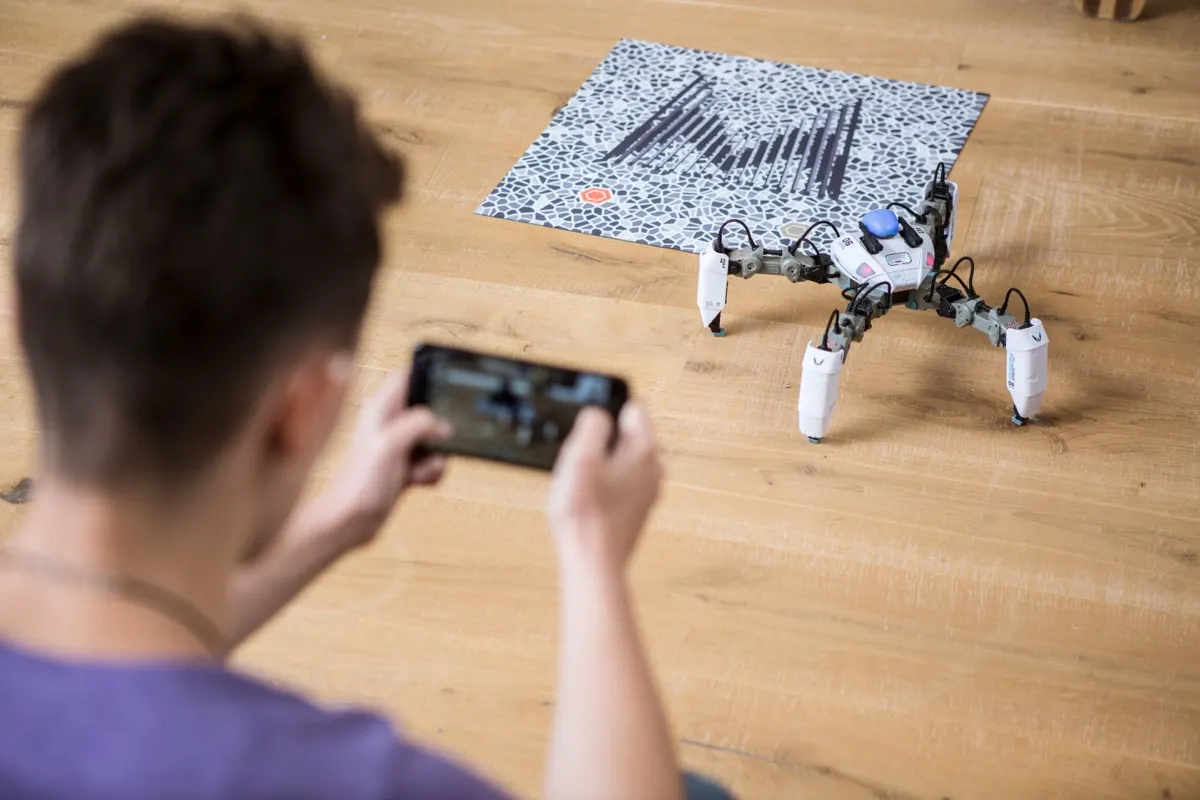 MekaMonReach Robotics (UK)Was $300
 Vincross HEXAVincross (China)Was $999
 RHexBoston Dynamics / multi-university DARPA project (USA)Not sold
 LAURON VFZI Forschungszentrum Informatik (Germany)Not sold
Image credits
- Image 1: source (CC BY-SA 3.0, Mdenton)